外科学 · G/09
腹部外科における腹腔鏡手術の役割
Role of laparoscopy in abdominal surgery
🧠 腹腔鏡は、小さな入口からカメラ camera カメラ(camera) camera(カメラ) と器具で手術する方法。 CO₂気腹 pneumoperitoneum 気腹(pneumoperitoneum) pneumoperitoneum(気腹) で視野と操作空間 working space 操作空間(working space) working space(操作空間) を作り、腹壁の損傷と術後疼痛を減らす。一方、触診が制限され、気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) は循環・呼吸に負荷をかける。創を小さくすることと、安全で十分な手術を行うことを両立させるのが目的である。
1. 概要
- 腹腔鏡手術laparoscopic surgery 腹腔鏡手術(laparoscopic surgery)laparoscopic surgery(腹腔鏡手術) は、腹壁に開けた小切開から専用器具を挿入して腹腔内で行う低侵襲手術minimally invasive technique低侵襲手術(minimally invasive technique)minimally invasive technique(低侵襲手術)。
- 腹腔へのアクセスはまずトロッカー trocar トロッカー(trocar) trocar(トロッカー) またはVeress針Veress needleVeress針(Veress needle)Veress needle(Veress針)を用いて行い、多くは正中臍周囲部 periumbilical region 正中臍周囲部(periumbilical region) periumbilical region(正中臍周囲部) から挿入する。
- 腹腔をCO₂で気腹 pneumoperitoneum気腹(pneumoperitoneum) pneumoperitoneum(気腹)した後、カメラcamera カメラ(camera)camera(カメラ) を接続した硬性鏡 rigid endoscope 硬性鏡(rigid endoscope) rigid endoscope(硬性鏡) を最初のポートから挿入し、鏡視下arthroscopic 鏡視下(arthroscopic)arthroscopic(鏡視下) に他のポートを追加する。初回アクセスには閉鎖式穿刺 closed (Veress needle) entry閉鎖式穿刺(closed (Veress needle) entry) closed (Veress needle) entry(閉鎖式穿刺)、腹壁を小切開する開放式、視認式などがあり、癒着や体格に応じて選ぶ。
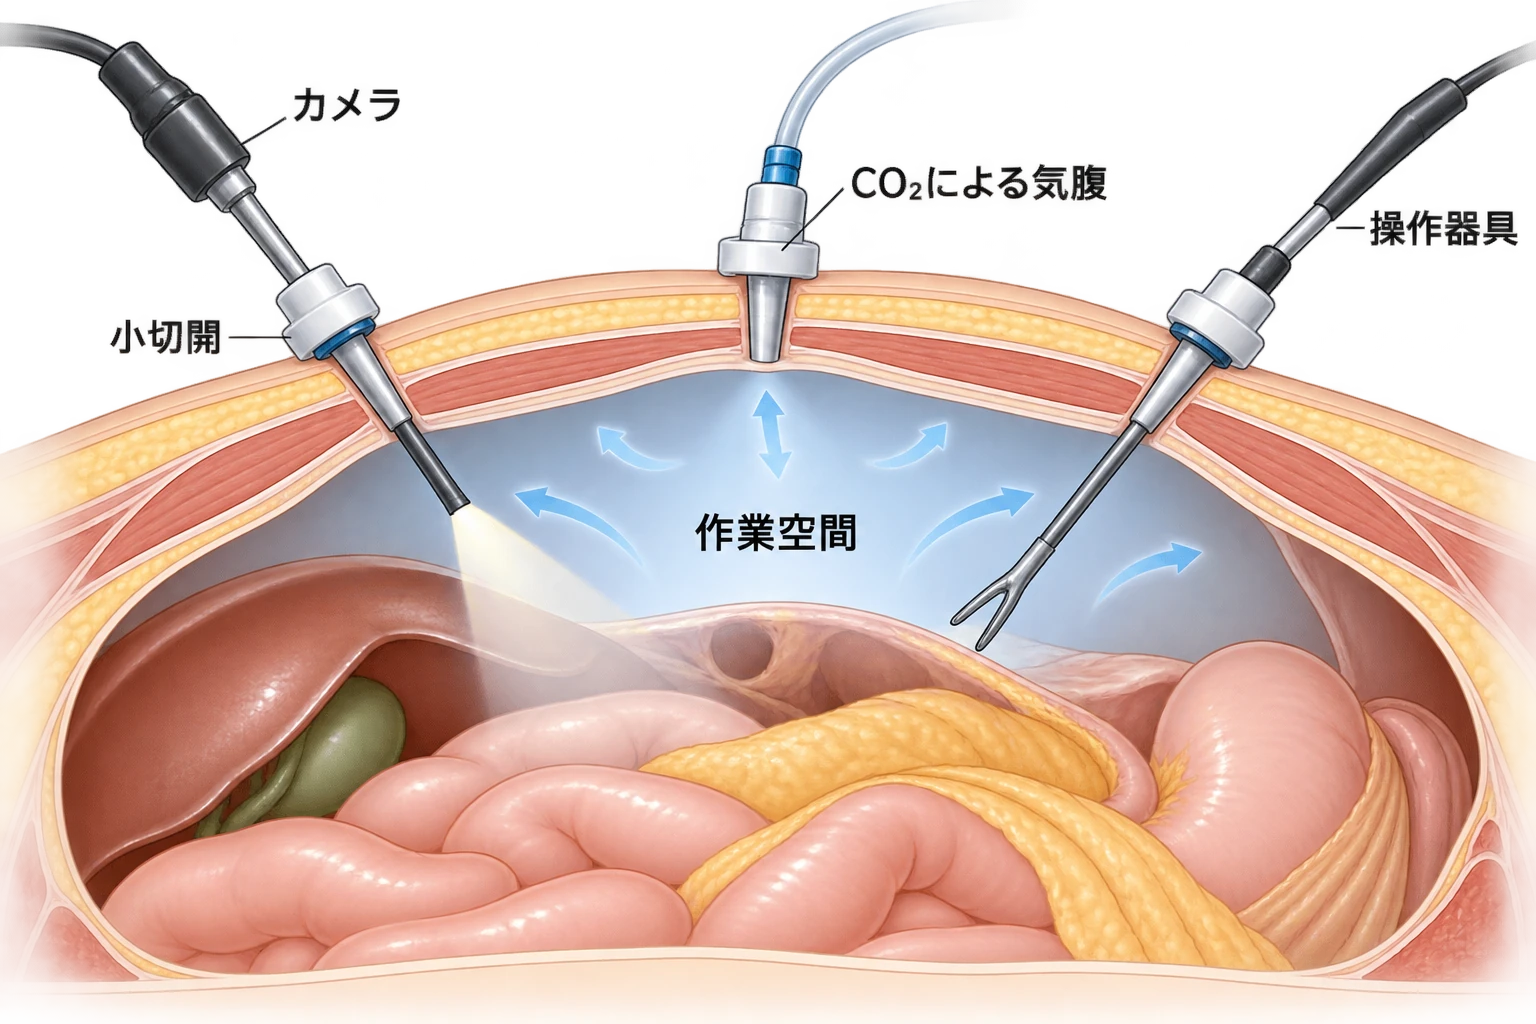
生成模式図(実際の患者画像ではありません)。
💡 小さな創は疼痛や創合併症を減らし、早期離床early mobilization 早期離床(early mobilization)early mobilization(早期離床) を助ける。ただし、吻合部anastomosis 吻合部(anastomosis)anastomosis(吻合部) や臓器切離面の治癒そのものが速くなるわけではない。合併症と長期成績は術式・疾患・術者operator (person performing the procedure) 術者(operator (person performing the procedure))operator (person performing the procedure)(術者) の経験でも変わる。
2. 手技の流れ
-
麻酔: 腹部の腹腔鏡手術 laparoscopic surgery 腹腔鏡手術(laparoscopic surgery) laparoscopic surgery(腹腔鏡手術) は通常、気道を確保した全身麻酔と調節換気で行う。脊椎・硬膜外麻酔epidural anesthesia 硬膜外麻酔(epidural anesthesia)epidural anesthesia(硬膜外麻酔) を主に用いる方法は選択例での対応であり、標準として並列に覚えない
-
腹腔へのアクセス: トロッカーtrocarトロッカー(trocar)trocar(トロッカー)/Veress針Veress needle Veress針(Veress needle)Veress needle(Veress針) を腹壁(臍周囲部peri-umbilical臍周囲部(peri-umbilical)peri-umbilical(臍周囲部))から腹腔内へ挿入
-
気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) の作成:
- 腹腔をCO₂で膨らませる
- 腹腔内容の可視化と術野 surgical field 術野(surgical field) surgical field(術野) の確保が可能になる
- 密閉腔closed cavity 密閉腔(closed cavity)closed cavity(密閉腔) へのガス注入により腹腔内圧 intra-abdominal pressure 腹腔内圧(intra-abdominal pressure) intra-abdominal pressure(腹腔内圧) が上昇する
-
追加ポートの作成、器具・トロッカーtrocar トロッカー(trocar)trocar(トロッカー) の操作
-
気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) の排出
-
ポート創port site ポート創(port site)port site(ポート創) の閉創 wound closure閉創(wound closure) wound closure(閉創)
3. 利点と欠点
利点
-
術後疼痛が少ない → 以下につながる
- 入院期間の短縮
- 早期離床early mobilization早期離床(early mobilization)early mobilization(早期離床) → 深部静脈血栓症deep vein thrombosis, DVT深部静脈血栓症(deep vein thrombosis, DVT)deep vein thrombosis, DVT(深部静脈血栓症)・肺塞栓症のリスク低下
- 鎮痛薬analgesic 鎮痛薬(analgesic)analgesic(鎮痛薬) 使用量の最小化
-
整容性cosmetic outcome 整容性(cosmetic outcome)cosmetic outcome(整容性) に優れる(創が小さい)
-
術後化学療法adjuvant chemotherapy 術後化学療法(adjuvant chemotherapy)adjuvant chemotherapy(術後化学療法) など腫瘍治療の早期開始が可能
欠点
- 2D画像では奥行きの判断が難しい。3D腹腔鏡3D laparoscope 3D腹腔鏡(3D laparoscope)3D laparoscope(3D腹腔鏡) はこれを補える
- 直接の触診ができず、細い器具を介した触覚が制限される → 手技の難易度が上がる
- 術中出血のコントロールが難しい
- 胆嚢摘出術Cholecystectomy胆嚢摘出術(Cholecystectomy)Cholecystectomy(胆嚢摘出術)・虫垂切除術appendectomy 虫垂切除術(appendectomy)appendectomy(虫垂切除術) などの標準的な創部位からは既往手術の情報が得られない → 既往歴の正確な聴取がより重要になる
- 「支点効果fulcrum effect支点効果(fulcrum effect)fulcrum effect(支点効果)」 → 器具の先端は術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) の手の動きと逆方向に動く
⚠️ 支点効果fulcrum effect 支点効果(fulcrum effect)fulcrum effect(支点効果) は腹壁を支点として器具が動くために生じる、腹腔鏡手術laparoscopic surgery 腹腔鏡手術(laparoscopic surgery)laparoscopic surgery(腹腔鏡手術) に特有の操作感覚のクセ。トレーニングを要する代表的なポイント。
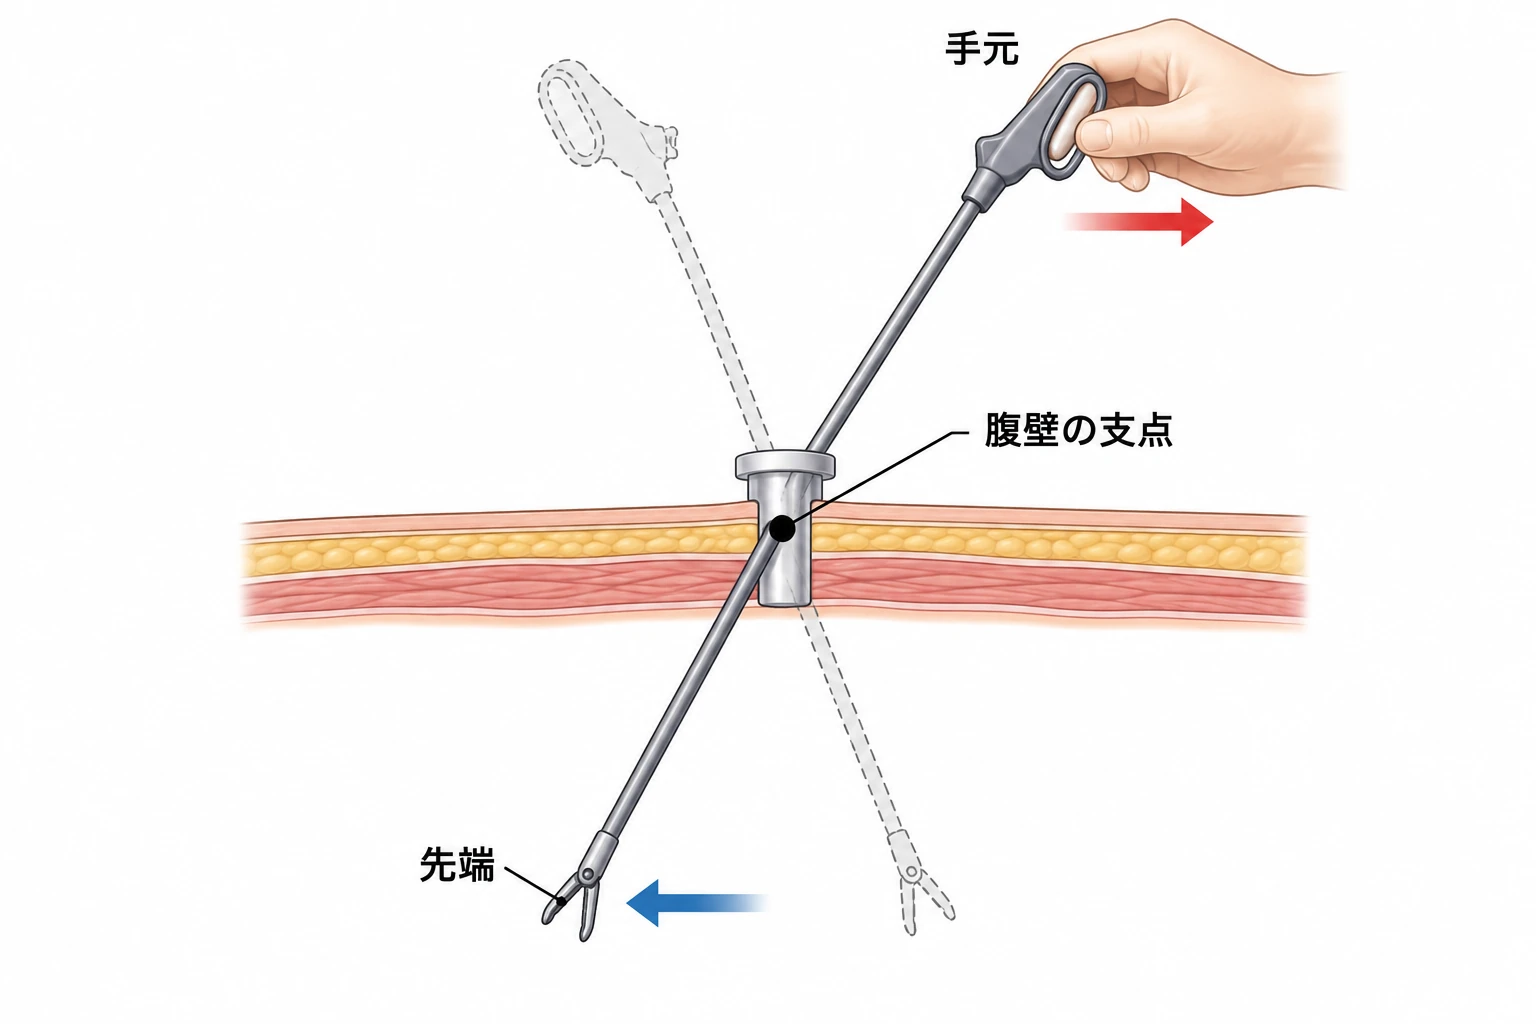
生成模式図(実際の患者画像ではありません)。
4. 関連リスク
-
トロッカー損傷trocar injuryトロッカー損傷(trocar injury)trocar injury(トロッカー損傷):
- 腹壁血腫
- ポート部ヘルニアport-site herniaポート部ヘルニア(port-site hernia)port-site hernia(ポート部ヘルニア)・創感染
- 腸管損傷bowel injury腸管損傷(bowel injury)bowel injury(腸管損傷)、大血管損傷。癒着や腸管拡張があると初回アクセスの危険が増す
-
エネルギー機器による熱損傷 thermal injury熱損傷(thermal injury) thermal injury(熱損傷): 気づきにくい腸管損傷 bowel injury 腸管損傷(bowel injury) bowel injury(腸管損傷) が術後に穿孔として現れることがある
-
CO₂塞栓CO2 embolismCO₂塞栓(CO2 embolism)CO2 embolism(CO₂塞栓): まれだが重篤。血管内へのガス流入で循環・呼吸が急変 sudden deterioration (acute decompensation) 急変(sudden deterioration (acute decompensation)) sudden deterioration (acute decompensation)(急変) しうる
-
ガス曝露に伴う低体温・腹膜損傷のリスク上昇
-
既存の呼吸器疾患を持つ患者は、気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) による腹腔内圧上昇 intra-abdominal hypertension 腹腔内圧上昇(intra-abdominal hypertension) intra-abdominal hypertension(腹腔内圧上昇) に耐えられないことがある
-
残存CO₂などによる横隔膜刺激 → 横隔神経phrenic nerve 横隔神経(phrenic nerve)phrenic nerve(横隔神経) を介した肩の関連痛 referred pain関連痛(referred pain) referred pain(関連痛)
-
凝固障害coagulopathy 凝固障害(coagulopathy)coagulopathy(凝固障害) や既往腹部手術による高度癒着は、腹腔鏡手術laparoscopic surgery 腹腔鏡手術(laparoscopic surgery)laparoscopic surgery(腹腔鏡手術) のリスクを高める
-
気腹圧pneumoperitoneum pressure 気腹圧(pneumoperitoneum pressure)pneumoperitoneum pressure(気腹圧) の上昇は心拍出量や内臓灌流を低下させうる。CO₂気腹 pneumoperitoneum 気腹(pneumoperitoneum) pneumoperitoneum(気腹) の病態生理の総説では、腹腔内圧intra-abdominal pressure 腹腔内圧(intra-abdominal pressure)intra-abdominal pressure(腹腔内圧) 12 mmHg未満の中等度〜低圧では循環・呼吸系の変化は一過性かつ軽微である一方、内臓灌流の低下は腹腔内圧 intra-abdominal pressure 腹腔内圧(intra-abdominal pressure) intra-abdominal pressure(腹腔内圧) と気腹 pneumoperitoneum 気腹(pneumoperitoneum) pneumoperitoneum(気腹) 時間に比例して増大すると整理されている1。腹腔鏡下laparoscopic 腹腔鏡下(laparoscopic)laparoscopic(腹腔鏡下) 結腸直腸癌 rectal cancer 直腸癌(rectal cancer) rectal cancer(直腸癌) 切除を受けた55〜85歳の50例を10・12・14 mmHgに無作為に割り付けた試験では、気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) 開始5分後の心拍出量が14 mmHg群だけ10・12 mmHg群より有意に低かった2。国際的な指針は「決まった圧」ではなく術野surgical field 術野(surgical field)surgical field(術野) を十分に展開できる最も低い腹腔内圧 intra-abdominal pressure腹腔内圧(intra-abdominal pressure) intra-abdominal pressure(腹腔内圧)を用いることを求めており、低圧気腹 pneumoperitoneum 気腹(pneumoperitoneum) pneumoperitoneum(気腹) は術後の肩痛 shoulder pain 肩痛(shoulder pain) shoulder pain(肩痛) と鎮痛薬 analgesic 鎮痛薬(analgesic) analgesic(鎮痛薬) 使用を有意に減らす(44件の無作為化比較試験 randomized controlled trial (RCT) 無作為化比較試験(randomized controlled trial (RCT)) randomized controlled trial (RCT)(無作為化比較試験) のメタ解析 Meta-analysisメタ解析(Meta-analysis) Meta-analysis(メタ解析)。入院期間・開腹移行conversion to open surgery 開腹移行(conversion to open surgery)conversion to open surgery(開腹移行) 率・合併症率complication rate 合併症率(complication rate)complication rate(合併症率) には有意差なし)3
5. 禁忌と慎重を要する状況
腹腔鏡で安全なアクセス・視野・手術を確保できるか、気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) に耐えられるかで適応を判断する。肥満、妊娠、開腹歴だけで一律に除外しない。一方、循環が不安定なまま気腹 pneumoperitoneum 気腹(pneumoperitoneum) pneumoperitoneum(気腹) を続けたり、未補正の重度凝固障害 coagulopathy 凝固障害(coagulopathy) coagulopathy(凝固障害) や剥離不能な癒着を無視 neglect 無視(neglect) neglect(無視) して操作したりしてよいという意味ではない。
-
心肺機能不全cardiorespiratory failure 心肺機能不全(cardiorespiratory failure)cardiorespiratory failure(心肺機能不全) (低い予備能 reserve capacity予備能(reserve capacity) reserve capacity(予備能)): 重症度、術式、気腹圧pneumoperitoneum pressure気腹圧(pneumoperitoneum pressure)pneumoperitoneum pressure(気腹圧)、代替術式を踏まえて個別に判断する。4
気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) による腹腔内圧上昇 intra-abdominal hypertension 腹腔内圧上昇(intra-abdominal hypertension) intra-abdominal hypertension(腹腔内圧上昇) は、静脈還流を減少させる一方で末梢血管抵抗 peripheral vascular resistance 末梢血管抵抗(peripheral vascular resistance) peripheral vascular resistance(末梢血管抵抗) と血圧(後負荷afterload後負荷(afterload)afterload(後負荷))を上昇させる。この負荷は循環血液量の状態によって現れ方が異なる。
- 循環血液量減少hypovolemia循環血液量減少(hypovolemia)hypovolemia(循環血液量減少) の患者では、もともと前負荷が乏しいため、静脈還流のさらなる低下が前面に出て循環虚脱 circulatory collapse 循環虚脱(circulatory collapse) circulatory collapse(循環虚脱) をきたしやすい。
- 循環血液量過多hypervolemia循環血液量過多(hypervolemia)hypervolemia(循環血液量過多) の患者では、血圧上昇elevated blood pressure 血圧上昇(elevated blood pressure)elevated blood pressure(血圧上昇) が優位に現れ、静脈還流の低下は目立ちにくい。
⚠️ 気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) は「血圧を上げつつ静脈還流を減らす」という一見矛盾した血行動態変化 hypovolemia / hemodynamic change 血行動態変化(hypovolemia / hemodynamic change) hypovolemia / hemodynamic change(血行動態変化) を同時に起こす。心肺予備能cardiopulmonary reserve 心肺予備能(cardiopulmonary reserve)cardiopulmonary reserve(心肺予備能) の乏しい患者・循環血液量減少hypovolemia 循環血液量減少(hypovolemia)hypovolemia(循環血液量減少) 患者では特に危険。
-
妊娠: 三半期を問わず腹腔鏡の絶対的禁忌 absolute contraindication 絶対的禁忌(absolute contraindication) absolute contraindication(絶対的禁忌) ではない。SAGES 2024は胆道疾患 biliary disease胆道疾患(biliary disease) biliary disease(胆道疾患)・急性胆嚢炎acute cholecystitis 急性胆嚢炎(acute cholecystitis)acute cholecystitis(急性胆嚢炎) で腹腔鏡下胆嚢摘出術 laparoscopic cholecystectomy腹腔鏡下胆嚢摘出術(laparoscopic cholecystectomy) laparoscopic cholecystectomy(腹腔鏡下胆嚢摘出術)、急性虫垂炎acute appendicitis 急性虫垂炎(acute appendicitis)acute appendicitis(急性虫垂炎) で虫垂切除 appendectomy 虫垂切除(appendectomy) appendectomy(虫垂切除) を提案する。いずれも条件付き推奨で、根拠の確実性は低いか非常に低い。第3三半期third trimester 第3三半期(third trimester)third trimester(第3三半期) の胆石疝痛 biliary colic胆石疝痛(biliary colic) biliary colic(胆石疝痛)では、保存的治療と腹腔鏡手術 laparoscopic surgery 腹腔鏡手術(laparoscopic surgery) laparoscopic surgery(腹腔鏡手術) の両方を考慮できる。医学的に必要な手術を妊娠週数だけで拒否・延期しない。5
- 虫垂切除appendectomy 虫垂切除(appendectomy)appendectomy(虫垂切除) の方法は子宮底が臍より下なら腹腔鏡を提案し、臍より上なら腹腔鏡・開腹を術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) の経験と状況で選ぶ。根拠は専門家意見 expert opinion 専門家意見(expert opinion) expert opinion(専門家意見) である。
- 妊娠子宮gravid uterus 妊娠子宮(gravid uterus)gravid uterus(妊娠子宮) を避けてポートを置く。子宮が大きい時期に腹腔鏡を選ぶ場合、閉鎖式の気腹 pneumoperitoneum 気腹(pneumoperitoneum) pneumoperitoneum(気腹) 作成を避けて開放式アクセスを考慮する。5 換気・酸素化・循環を麻酔科と管理し、CO₂貯留と過換気 hyperventilation 過換気(hyperventilation) hyperventilation(過換気) の両方を避ける。古い総説の特定の呼気終末CO₂ end-tidal CO2 呼気終末CO₂(end-tidal CO2) end-tidal CO2(呼気終末CO₂) 値を、全妊婦の一律目標にしない。
-
門脈圧亢進症portal hypertension門脈圧亢進症(portal hypertension)portal hypertension(門脈圧亢進症)、肝硬変(側副血行路collateral circulation 側副血行路(collateral circulation)collateral circulation(側副血行路) の発達により出血リスクが上がる)
-
重度の血液凝固障害 coagulation disorder血液凝固障害(coagulation disorder) coagulation disorder(血液凝固障害)
-
外科的に困難な状況(広範な既往手術による高度癒着、骨盤照射pelvic irradiation 骨盤照射(pelvic irradiation)pelvic irradiation(骨盤照射) 歴、著明な腸管拡張)
6. 代表的な腹腔鏡手術
- 胆嚢摘出術Cholecystectomy胆嚢摘出術(Cholecystectomy)Cholecystectomy(胆嚢摘出術):
-
胆嚢の摘出(適応となる胆石症cholelithiasis (gallstone disease)胆石症(cholelithiasis (gallstone disease))cholelithiasis (gallstone disease)(胆石症)の詳細は胆石症cholelithiasis (gallstone disease) 胆石症(cholelithiasis (gallstone disease))cholelithiasis (gallstone disease)(胆石症) (O/11-12)を参照)
-
合併症 → 胆道損傷bile duct injury胆道損傷(bile duct injury)bile duct injury(胆道損傷)、肝動脈hepatic artery 肝動脈(hepatic artery)hepatic artery(肝動脈) 損傷
-
外科解剖の要 → 安全確認視野critical view of safety 安全確認視野(critical view of safety)critical view of safety(安全確認視野) (CVS)を得てから胆嚢管 cystic duct 胆嚢管(cystic duct) cystic duct(胆嚢管) と胆嚢動脈 cystic artery 胆嚢動脈(cystic artery) cystic artery(胆嚢動脈) を切離する。損傷率は症例と定義で異なり、古い腹腔鏡・開腹の率を固定値で比較しない。CVSは次の3要素すべてで確認する。6
- 肝胆嚢三角hepatocystic triangle (Calot triangle)肝胆嚢三角(hepatocystic triangle (Calot triangle))hepatocystic triangle (Calot triangle)(肝胆嚢三角)(胆嚢管cystic duct胆嚢管(cystic duct)cystic duct(胆嚢管)・総肝管common hepatic duct総肝管(common hepatic duct)common hepatic duct(総肝管)・肝下縁)の脂肪と線維組織 fibrous tissue 線維組織(fibrous tissue) fibrous tissue(線維組織) を除去する。現在しばしばCalot三角 Calot triangle Calot三角(Calot triangle) Calot triangle(Calot三角) と呼ばれるが、原定義では上辺が胆嚢動脈 cystic artery 胆嚢動脈(cystic artery) cystic artery(胆嚢動脈) である
- 胆嚢の下1/3を肝床 gallbladder fossa (liver bed) 肝床(gallbladder fossa (liver bed)) gallbladder fossa (liver bed)(肝床) から剥離し、胆嚢板cystic plate 胆嚢板(cystic plate)cystic plate(胆嚢板) を露出する。Rouvière溝Rouvière sulcus Rouvière溝(Rouvière sulcus)Rouvière sulcus(Rouvière溝) は有用な目印だが、この溝の視認自体はCVSの必須条件ではない
- 胆嚢に入る構造が2本だけであることが確実に確認できる
-
⚠️ 強い炎症や解剖の不確実性でCVSが得られなければ、無理に切離せず、術中胆道画像、亜全摘subtotal resection亜全摘(subtotal resection)subtotal resection(亜全摘)、開腹移行conversion to open surgery 開腹移行(conversion to open surgery)conversion to open surgery(開腹移行) などを検討する。開腹に変えるだけで誤認が解消するとは限らない。6
-
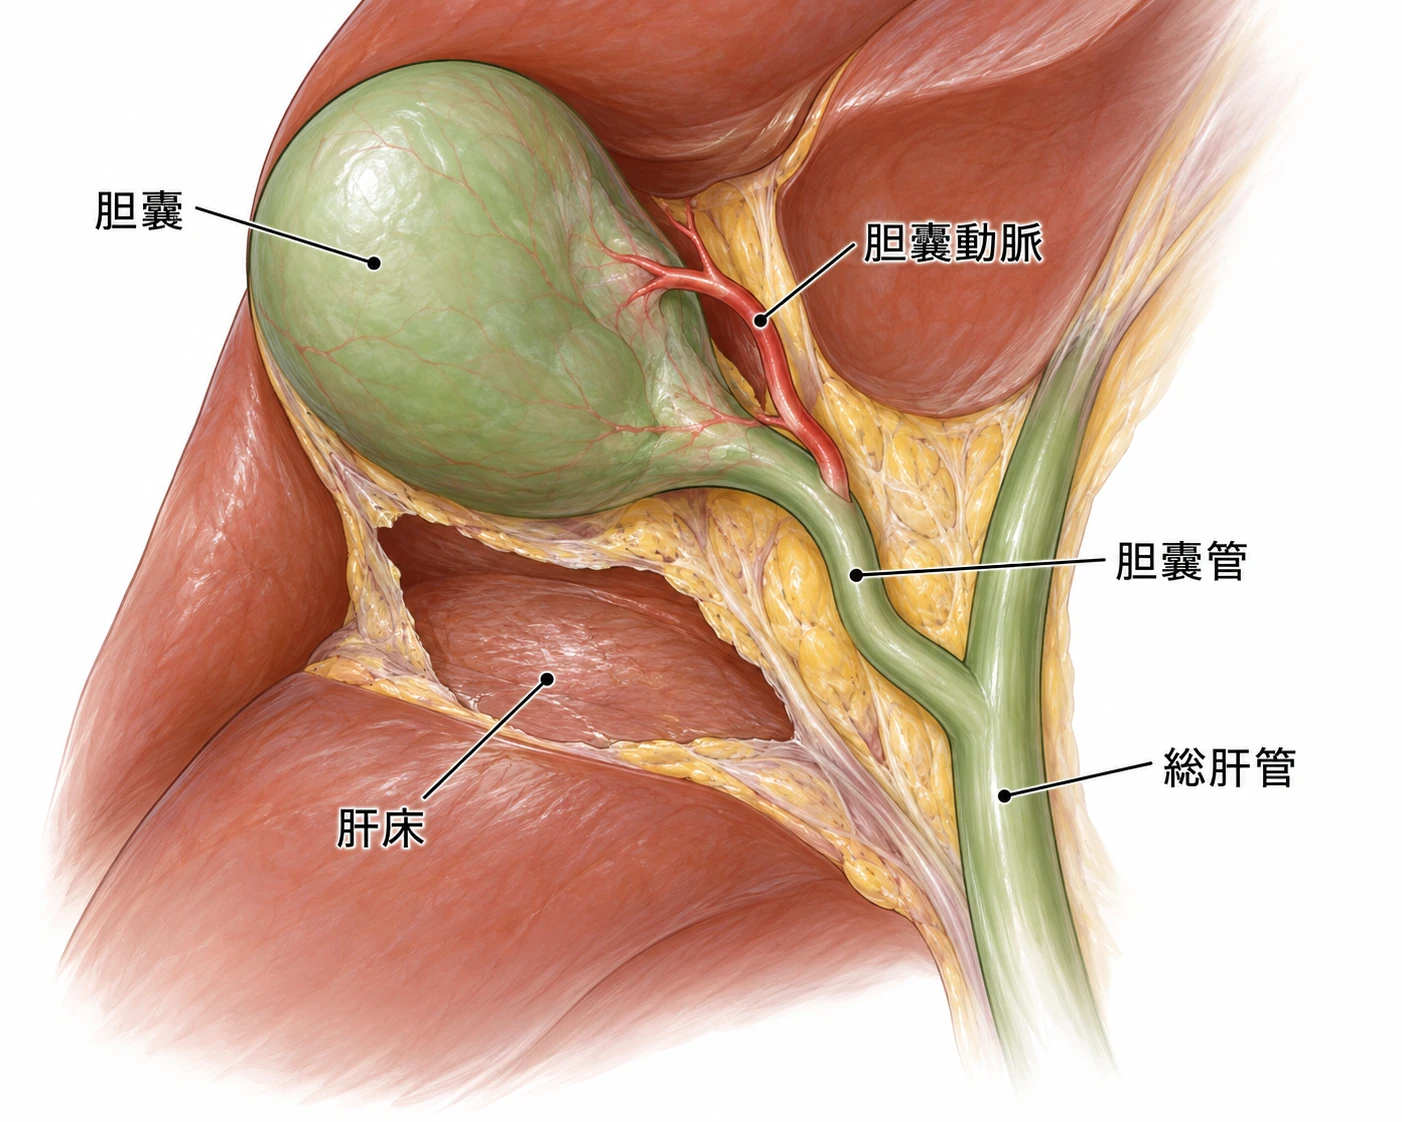
生成模式図(実際の患者画像ではありません)。胆嚢に入る胆嚢管 cystic duct 胆嚢管(cystic duct) cystic duct(胆嚢管) と胆嚢動脈 cystic artery 胆嚢動脈(cystic artery) cystic artery(胆嚢動脈) を総肝管 common hepatic duct 総肝管(common hepatic duct) common hepatic duct(総肝管) から区別し、胆嚢下部を肝床 gallbladder fossa (liver bed) 肝床(gallbladder fossa (liver bed)) gallbladder fossa (liver bed)(肝床) から剥離した状態を示す。
-
虫垂切除術appendectomy虫垂切除術(appendectomy)appendectomy(虫垂切除術):
- 感染した虫垂の摘出(詳細は虫垂炎を参照)
-
診断的腹腔鏡diagnostic laparoscopy診断的腹腔鏡(diagnostic laparoscopy)diagnostic laparoscopy(診断的腹腔鏡):
- 急性虫垂炎acute appendicitis急性虫垂炎(acute appendicitis)acute appendicitis(急性虫垂炎)や卵巣嚢胞破裂が疑われる下腹部痛
- 消化性潰瘍の穿孔が疑われる上腹部痛
-
待機的手技elective procedures待機的手技(elective procedures)elective procedures(待機的手技):
- 慢性腹痛の精査
- 不妊症infertility 不妊症(infertility)infertility(不妊症) の精査
- 悪性腫瘍疑い例 suspected case 疑い例(suspected case) suspected case(疑い例) でのリンパ節生検
診断的腹腔鏡diagnostic laparoscopy 診断的腹腔鏡(diagnostic laparoscopy)diagnostic laparoscopy(診断的腹腔鏡) は、診察・画像で答えが得られず、腹腔内の直接観察が診断や治療を変える選択例に用いる。慢性腹痛や不妊の全例に行う検査ではない。
臓器別の応用と手術の目的
| 手術 | 腹腔鏡でも保つ原則・特徴 |
|---|---|
| 鼠径ヘルニアinguinal hernia 鼠径ヘルニア(inguinal hernia)inguinal hernia(鼠径ヘルニア) 修復 | TAPPは腹腔を経由し、TEPは腹膜外から操作する。いずれも腹膜前腔 preperitoneal space 腹膜前腔(preperitoneal space) preperitoneal space(腹膜前腔) で弱い領域をメッシュで覆う。詳細はヘルニアの治療 |
| 副腎摘出adrenalectomy副腎摘出(adrenalectomy)adrenalectomy(副腎摘出) | 側方経腹膜法lateral transperitoneal approach 側方経腹膜法(lateral transperitoneal approach)lateral transperitoneal approach(側方経腹膜法) では右側は肝を圧排 mass effect 圧排(mass effect) mass effect(圧排) し、左側は脾・膵尾部pancreatic tail 膵尾部(pancreatic tail)pancreatic tail(膵尾部) を授動 mobilization (surgical) 授動(mobilization (surgical)) mobilization (surgical)(授動) して到達する。腫瘍の性質・浸潤を評価し、被膜を破らない。詳細は副腎の外科疾患 |
| 腎摘Nephrectomy 腎摘(Nephrectomy)Nephrectomy(腎摘) 出・生体ドナーliving donor 生体ドナー(living donor)living donor(生体ドナー) 腎摘 Nephrectomy 腎摘(Nephrectomy) Nephrectomy(腎摘) 出 | 完全腹腔鏡または手を入れて補助する方法がある。後者は触診と迅速な摘出を助ける。提供腎では血流遮断後の温阻血 warm ischemia 温阻血(warm ischemia) warm ischemia(温阻血) を短くする。詳細は移植の基本 |
| 結腸・直腸切除proctectomy (rectal resection)直腸切除(proctectomy (rectal resection))proctectomy (rectal resection)(直腸切除) | 切除断端surgical margin切除断端(surgical margin)surgical margin(切除断端)、リンパ節郭清、筋膜に沿った剥離、血流と張力を評価した吻合を守る。標本回収には創の拡張が必要なことがある。詳細は大腸腫瘍colorectal tumor大腸腫瘍(colorectal tumor)colorectal tumor(大腸腫瘍)・直腸腫瘍 |
| 逆流防止手術antireflux surgery逆流防止手術(antireflux surgery)antireflux surgery(逆流防止手術) | 胃底部gastric fundus 胃底部(gastric fundus)gastric fundus(胃底部) を下部食道の周囲に巻き付ける。全周性circumferential 全周性(circumferential)circumferential(全周性) と部分的な方法があり、逆流制御と術後嚥下障害の釣り合いで選ぶ。詳細は食道裂孔ヘルニアhiatal hernia食道裂孔ヘルニア(hiatal hernia)hiatal hernia(食道裂孔ヘルニア)・逆流症 |
| 胃・肝・膵切除 | 小切開でも切除範囲、郭清、残存臓器の機能、再建の安全性が必要。大きな血管に近い操作や複雑な吻合では特に専門的な経験を要する |
肝では前外側のS2・S3・S4b・S5・S6に比べ、後上方のS7・S8・S4aや尾状葉 caudate lobe 尾状葉(caudate lobe) caudate lobe(尾状葉) は到達・視野・止血が難しい。 区域と血管の位置を術前画像と術中超音波 intraoperative ultrasonography 術中超音波(intraoperative ultrasonography) intraoperative ultrasonography(術中超音波) で理解する。膵体尾部切除distal pancreatectomy 膵体尾部切除(distal pancreatectomy)distal pancreatectomy(膵体尾部切除) と膵頭十二指腸切除 pancreaticoduodenectomy 膵頭十二指腸切除(pancreaticoduodenectomy) pancreaticoduodenectomy(膵頭十二指腸切除) も、必要な再建と難しさが大きく異なる。術式名だけで腹腔鏡を一律に優先しない。
flowchart TD
    A["手術適応と必要な切除・修復・再建を確認"] --> B["患者の<span class='jp-term jp-term-diagram' title='reserve capacity'>予備能</span>・解剖・癒着と施設の経験を評価"]
    B --> C["腹腔鏡で安全に目的を達成できるか"]
    C -->|"可能"| D["適切なアクセス・<span class='jp-term jp-term-diagram' title='port placement (laparoscopy)'>ポート配置</span>で開始"]
    D --> E["出血・視野・解剖の確実性を継続評価"]
    E -->|"安全に継続可能"| F["必要な手術を<span class='jp-term jp-term-diagram' title='completion (of a treatment course)'>完遂</span>"]
    E -->|"安全を確保できない"| G["追加ポート・術式変更・<span class='jp-term jp-term-diagram' title='conversion to open surgery'>開腹移行</span>を判断"]
    C -->|"困難"| H["開腹など別の方法を選択"]
⚠️ 開腹移行conversion to open surgery 開腹移行(conversion to open surgery)conversion to open surgery(開腹移行) は失敗の烙印ではない。 不明な解剖、制御困難な出血、不十分な視野などを認識し、安全を優先して判断する。
7. 腹腔鏡の器材
基本器材
- トロッカーtrocar トロッカー(trocar)trocar(トロッカー) (ポート):径5/10/12/15mm(小児は3mm)
- モニター
- カメラcameraカメラ(camera)camera(カメラ)・スコープ(30°)
- 吸引洗浄システム
- 気腹装置insufflator 気腹装置(insufflator)insufflator(気腹装置) (CO₂):安全な視野を確保できる最も低い圧を選び、循環・換気の変化に応じて調節する。胆嚢摘出術Cholecystectomy 胆嚢摘出術(Cholecystectomy)Cholecystectomy(胆嚢摘出術) の研究では従来の標準圧は約15mmHgだが、全術式・全患者の固定目標ではない。低圧でも十分な術野 surgical field 術野(surgical field) surgical field(術野) が必要である。3
- 光源
- 単極・双極の電気手術 electrosurgery 電気手術(electrosurgery) electrosurgery(電気手術) 装置と制御装置
- カメラcamera カメラ(camera)camera(カメラ) 制御装置・映像記録装置
- 剥離鉗子 forceps鉗子(forceps) forceps(鉗子)、剪刀surgical scissors剪刀(surgical scissors)surgical scissors(剪刀)、把持鉗子grasping forceps把持鉗子(grasping forceps)grasping forceps(把持鉗子)、フック電極hook electrodeフック電極(hook electrode)hook electrode(フック電極)、クリップアプリケーターclip applier クリップアプリケーター(clip applier)clip applier(クリップアプリケーター) など
- Veress針Veress needleVeress針(Veress needle)Veress needle(Veress針)
ポート配置と訓練
操作の標的を中心としてカメラ camera カメラ(camera) camera(カメラ) と両手の器具が適切な角度を作るよう配置する。標的までの距離と器具間の角度が合わないと、器具同士の衝突、牽引不足、視野と手の動きのずれが生じる。体格、標的の高さ、既往瘢痕に合わせて位置を変え、追加ポートも安全な視野のために使う。
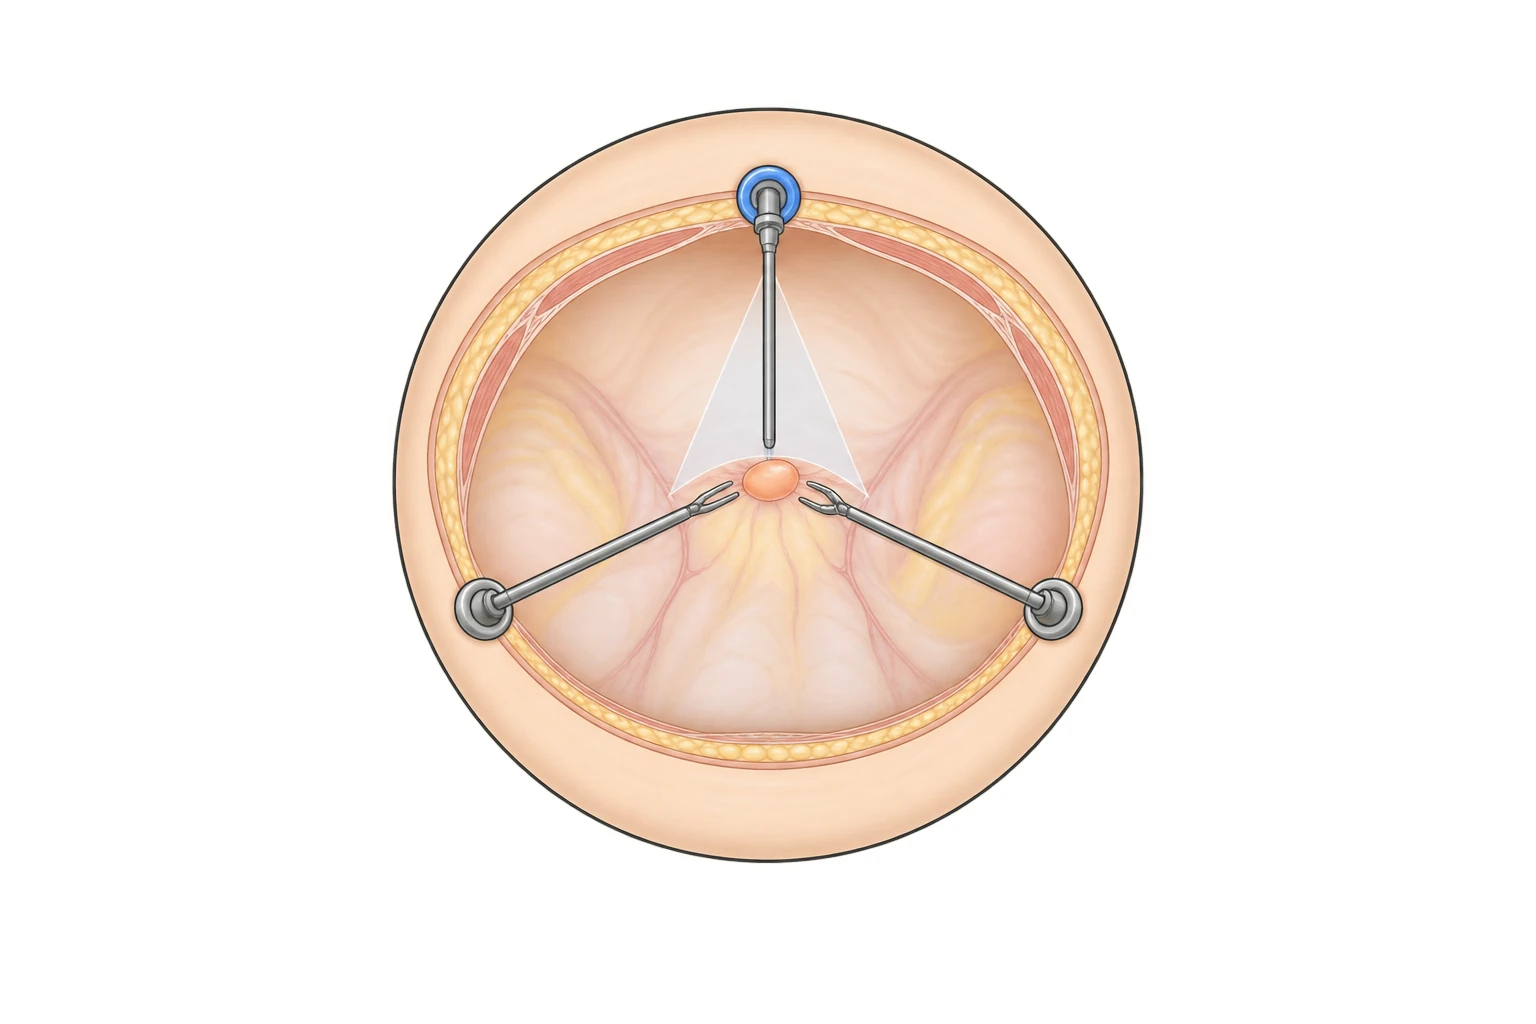
生成模式図(実際の患者画像ではありません)。
鏡視下arthroscopic 鏡視下(arthroscopic)arthroscopic(鏡視下) の縫合、両手の協調、支点効果fulcrum effect 支点効果(fulcrum effect)fulcrum effect(支点効果) への対応、止血は模擬訓練と指導下の実地訓練で学ぶ。機器を揃えることだけでは、安全な腹腔鏡手術 laparoscopic surgery 腹腔鏡手術(laparoscopic surgery) laparoscopic surgery(腹腔鏡手術) の体制 body plan 体制(body plan) body plan(体制) は成立しない。
高度手技用器材
- 血管封止装置vessel-sealing device血管封止装置(vessel-sealing device)vessel-sealing device(血管封止装置)・超音波凝固切開装置ultrasonic coagulating shears 超音波凝固切開装置(ultrasonic coagulating shears)ultrasonic coagulating shears(超音波凝固切開装置) などのエネルギー機器
- 血管用・腸管用クランプ clampクランプ(clamp) clamp(クランプ)、持針器needle holder持針器(needle holder)needle holder(持針器)、臓器牽引器、モルセレーターmorcellatorモルセレーター(morcellator)morcellator(モルセレーター)、腸管把持鉗子 grasping forceps把持鉗子(grasping forceps) grasping forceps(把持鉗子)、検体回収バッグspecimen retrieval bag 検体回収バッグ(specimen retrieval bag)specimen retrieval bag(検体回収バッグ) (薬事上の一般的名称は組織収納サックtissue retrieval bag組織収納サック(tissue retrieval bag)tissue retrieval bag(組織収納サック)。摘出した組織を腹腔内で袋に収めてから体外へ出し、播種と創部汚染を防ぐ)、内視鏡用自動縫合器 automatic stapler 自動縫合器(automatic stapler) automatic stapler(自動縫合器) (ステープラーstaplerステープラー(stapler)stapler(ステープラー))など
8. 代表的な切開部位
腹腔鏡以外も含めた腹部・胸部の代表的な切開部位(既往手術歴 surgical history 手術歴(surgical history) surgical history(手術歴) の聴取・鑑別に有用)。
| 番号 | 切開名 |
|---|---|
| 1 | Kocher襟状切開Kocher collar incisionKocher襟状切開(Kocher collar incision)Kocher collar incision(Kocher襟状切開) |
| 2 | 正中胸骨切開median sternotomy正中胸骨切開(median sternotomy)median sternotomy(正中胸骨切開) |
| 3 | 開胸thoracotomy 開胸(thoracotomy)thoracotomy(開胸) 術(後側方・前側方・腋窩) |
| 4 | 肋骨弓下切開subcostal incision肋骨弓下切開(subcostal incision)subcostal incision(肋骨弓下切開) |
| 5 | 正中開腹術midline laparotomy 正中開腹術(midline laparotomy)midline laparotomy(正中開腹術) (上部・中部・下部・全長) |
| 6 | 経腹直筋切開transrectal laparotomy経腹直筋切開(transrectal laparotomy)transrectal laparotomy(経腹直筋切開) |
| 7 | 腹直筋傍切開pararectal laparotomy腹直筋傍切開(pararectal laparotomy)pararectal laparotomy(腹直筋傍切開) |
| 8 | 横切開開腹術transverse laparotomy横切開開腹術(transverse laparotomy)transverse laparotomy(横切開開腹術) |
| 9 | 恥骨上切開suprapubic incision 恥骨上切開(suprapubic incision)suprapubic incision(恥骨上切開) (Pfannenstiel切開Pfannenstiel incisionPfannenstiel切開(Pfannenstiel incision)Pfannenstiel incision(Pfannenstiel切開)) |
| 10 | McBurney切開McBurney incisionMcBurney切開(McBurney incision)McBurney incision(McBurney切開) |
| 11 | 斜鼠径切開oblique inguinal incision斜鼠径切開(oblique inguinal incision)oblique inguinal incision(斜鼠径切開) |
9. 低侵襲手術の発展形とロボット支援手術
標準的な腹腔鏡手術 laparoscopic surgery 腹腔鏡手術(laparoscopic surgery) laparoscopic surgery(腹腔鏡手術) では、複数のポートから入れた鉗子 forceps 鉗子(forceps) forceps(鉗子) とカメラ camera カメラ(camera) camera(カメラ) が三角形(トライアンギュレーションtriangulationトライアンギュレーション(triangulation)triangulation(トライアンギュレーション))を作って操作する。この枠組みを変えたものが次の技術である。
| 技術 | 内容 | 課題 |
|---|---|---|
| 単孔式腹腔鏡手術single-incision laparoscopic surgery単孔式腹腔鏡手術(single-incision laparoscopic surgery)single-incision laparoscopic surgery(単孔式腹腔鏡手術) | 1か所の切開から器具を入れる。整容性cosmetic outcome 整容性(cosmetic outcome)cosmetic outcome(整容性) に優れる | 三角形を作りにくく、器具が干渉する。専用器具や費用、ポート部ヘルニアport-site hernia ポート部ヘルニア(port-site hernia)port-site hernia(ポート部ヘルニア) にも注意する |
| 経自然孔的内視鏡手術natural orifice transluminal endoscopic surgery経自然孔的内視鏡手術(natural orifice transluminal endoscopic surgery)natural orifice transluminal endoscopic surgery(経自然孔的内視鏡手術) | 胃・膣・直腸などの自然孔から管腔壁を貫き体腔へ入る | 閉鎖の確実性など。普及は限定的 |
| 3D腹腔鏡3D laparoscope3D腹腔鏡(3D laparoscope)3D laparoscope(3D腹腔鏡) | 左右の眼に異なる画像を送って立体視 stereopsis 立体視(stereopsis) stereopsis(立体視) を作り、器具と組織の奥行きを判断しやすくする | 眼精疲労eye strain (asthenopia)眼精疲労(eye strain (asthenopia))eye strain (asthenopia)(眼精疲労)、表示方式への習熟 |
| 拡張現実augmented reality拡張現実(augmented reality)augmented reality(拡張現実) | 画像情報(CTなど)を術野 surgical field 術野(surgical field) surgical field(術野) に重ねて表示する | 臓器の変形への対応 |
| 軟性内視鏡flexible endoscope 軟性内視鏡(flexible endoscope)flexible endoscope(軟性内視鏡) を用いた手術 | 内視鏡や外筒の先端に複数の操作器具を配置する | 視野・器具の位置関係、組織の牽引と切開を同時に行う難しさ |
| ロボット支援手術robot-assisted surgeryロボット支援手術(robot-assisted surgery)robot-assisted surgery(ロボット支援手術) | 術者operator (person performing the procedure) 術者(operator (person performing the procedure))operator (person performing the procedure)(術者) が操作台からカメラ camera カメラ(camera) camera(カメラ) と器具を制御する | 機器・器具と術式に応じた訓練 |
ロボット支援手術の構成と操作
術者operator (person performing the procedure) 術者(operator (person performing the procedure))operator (person performing the procedure)(術者) は操作台に座り、3D拡大画像を見ながら、手元の操作を患者側アームの器具に伝達する。臨床で用いる支援機器は術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) が直接制御するものであり、機械が独立して手術方針を決定するものではない。7
| 構成 | 役割 |
|---|---|
| 術者operator (person performing the procedure) 術者(operator (person performing the procedure))operator (person performing the procedure)(術者) の操作台 | 立体視stereopsis 立体視(stereopsis)stereopsis(立体視) の表示、手元の制御器、カメラcameraカメラ(camera)camera(カメラ)・器具操作の切替。複数の操作台を用いる教育・支援も可能 |
| 患者側のカートとアーム | ポートを介してカメラ camera カメラ(camera) camera(カメラ) と器具を動かす。器具先端の関節で狭い術野 surgical field 術野(surgical field) surgical field(術野) でも縫合・剥離を行う |
| 映像・支持装置 | カメラcamera カメラ(camera)camera(カメラ) と照明、電気手術electrosurgery 電気手術(electrosurgery)electrosurgery(電気手術) 装置、吸引・洗浄などを統合・支援する |
| 患者側の助手 | 器具の交換、吸引、追加ポートからの操作、患者側での安全確認を担う |
flowchart TD
  A["<span class='jp-term jp-term-diagram' title='operator (person performing the procedure)'>術者</span>の手の動き"] --> B["制御装置<br><span class='jp-term jp-term-diagram' title='tremor filtration'>手ぶれ補正</span>・動きの縮小"]
  B --> C["患者側アームと多関節器具"]
  C --> D["組織の把持・剥離・切開・縫合"]
  D --> E["<span class='jp-term jp-term-diagram' title='camera'>カメラ</span>の立体画像<br><span class='jp-term jp-term-diagram' title='surgical field'>術野</span>と組織変形の確認"]
  E --> A
💡 腹壁のポートは器具の支点となる。先端の関節で自由度 degrees of freedom 自由度(degrees of freedom) degrees of freedom(自由度) を増やしても、アーム同士や患者との衝突を避けるポート配置 port placement (laparoscopy) ポート配置(port placement (laparoscopy)) port placement (laparoscopy)(ポート配置) と接続が必要である。カメラcamera カメラ(camera)camera(カメラ) を動かす際も、牽引している器具や周囲組織との位置関係を保つ。
| 期待される利点 | 課題 |
|---|---|
| 多関節器具で狭い骨盤内などの操作を行いやすい | 機器・維持・消耗wasting; depletion 消耗(wasting; depletion)wasting; depletion(消耗) 品の費用、設置空間 |
| 手ぶれ補正tremor filtration 手ぶれ補正(tremor filtration)tremor filtration(手ぶれ補正) と動きの縮小 | 視野外の器具・アーム干渉や組織への力に注意が必要 |
| 3D拡大視野、通常画像と蛍光画像 fluorescence imaging 蛍光画像(fluorescence imaging) fluorescence imaging(蛍光画像) の切替 | 画像の利点が、そのまま全術式の合併症低下を意味するわけではない |
| 座位での操作による術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) の負担軽減 | 準備・接続時間、チームの習熟、緊急時の患者側アクセス |
力覚force sense 力覚(force sense)force sense(力覚) の有無は機種と器具による。 従来のダヴィンチ da Vinci surgical system ダヴィンチ(da Vinci surgical system) da Vinci surgical system(ダヴィンチ) などでは組織の変形を見て力を推定する必要があったが、ダヴィンチda Vinci surgical system ダヴィンチ(da Vinci surgical system)da Vinci surgical system(ダヴィンチ) 5では対応器具による力覚フィードバック haptic feedback 力覚フィードバック(haptic feedback) haptic feedback(力覚フィードバック) が導入されている。「ロボットには必ず力覚 force sense 力覚(force sense) force sense(力覚) がない」という説明は現在には当てはまらない。機器仕様と、患者の転帰を改善する臨床的根拠は分けて評価する。8
蛍光画像・訓練・研究の位置づけ
蛍光画像fluorescence imaging 蛍光画像(fluorescence imaging)fluorescence imaging(蛍光画像) では、インドシアニングリーンindocyanine greenインドシアニングリーン(indocyanine green)indocyanine green(インドシアニングリーン)を用いて血管や組織灌流 tissue perfusion 組織灌流(tissue perfusion) tissue perfusion(組織灌流) などを補助的に可視化する。白色光の解剖学的情報と組み合わせ、見えた蛍光だけで安全な切離や吻合を保証したとは判断しない。
訓練には物体の把持・移動、管の内側への運針、連続縫合continuous suture 連続縫合(continuous suture)continuous suture(連続縫合) などを用いる。実機と仮想環境で両手の協調・組織への力・視野を維持する操作を学び、手の軌跡 trajectory 軌跡(trajectory) trajectory(軌跡) や器具の動きも技能評価に利用する。操作台の術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) だけでなく、助手・看護師nurse看護師(nurse)nurse(看護師)・麻酔科を含む機種別のチーム訓練と緊急時の対応が必要である。7
研究ではカメラ camera カメラ(camera) camera(カメラ) の自動追従、運針・結紮ligation結紮(ligation)ligation(結紮)、切開・壊死組織除去necrosectomy壊死組織除去(necrosectomy)necrosectomy(壊死組織除去)、牽引、力覚force sense 力覚(force sense)force sense(力覚) 提示などの部分操作を検討している。模擬組織・実験環境での部分自動化と、患者に対する臨床の手術支援を区別する。
臨床成績は術式と評価項目で読む
「腹腔鏡と同等」「ロボットなら優れる」を全手術へ広げず、何を比較したかを確認する。結腸癌colon cancer結腸癌(colon cancer)colon cancer(結腸癌)・直腸癌rectal cancer直腸癌(rectal cancer)rectal cancer(直腸癌)では次のように結果が異なる。
| 試験・指針 | 対象と主な結果 | 解釈 |
|---|---|---|
| COST(2004年) | 結腸腺癌872例(腹腔鏡補助下 vs 開腹)。3年再発率16%対18%、3年生存率 survival 生存率(survival) survival(生存率) 86%対85%で有意差なし。在院日数length of hospital stay 在院日数(length of hospital stay)length of hospital stay(在院日数) (5日対6日)と麻薬性鎮痛薬 narcotic analgesic 麻薬性鎮痛薬(narcotic analgesic) narcotic analgesic(麻薬性鎮痛薬) 使用日数は腹腔鏡群で短い | 海外RCTでは結腸癌 colon cancer 結腸癌(colon cancer) colon cancer(結腸癌) の長期予後に有意差がなく、短期回復で腹腔鏡が優位9 |
| 日本内視鏡外科学会ガイドライン(2023年) | 海外の比較試験では長期予後に有意差がなかった一方、本邦のStage II/IIIを対象とした大規模 genome mutation 大規模(genome mutation) genome mutation(大規模) RCTでは長期成績の統計学的非劣性 non-inferiority 非劣性(non-inferiority) non-inferiority(非劣性) は示されなかった | 対象集団study population 対象集団(study population)study population(対象集団) (進行度・郭清範囲)と評価項目(短期回復 vs 長期生存)を分けて解釈する10 |
| ROLARR(2017年) | 直腸癌rectal cancer 直腸癌(rectal cancer)rectal cancer(直腸癌) 471例(ロボット支援 vs 腹腔鏡)。開腹移行conversion to open surgery 開腹移行(conversion to open surgery)conversion to open surgery(開腹移行) 8.1%対12.2%で有意差なし。断端陽性positive surgical margin 断端陽性(positive surgical margin)positive surgical margin(断端陽性) や周術期合併症にも有意差なし | 主に開腹移行 conversion to open surgery 開腹移行(conversion to open surgery) conversion to open surgery(開腹移行) を評価した試験であり、全術式の長期腫瘍学的同等性を証明したものではない11 |
| REAL(2025年) | 中国11施設の中・低位low 低位(low)low(低位) 直腸癌 rectal cancer直腸癌(rectal cancer) rectal cancer(直腸癌)。主要解析1171例で3年局所領域再発1.6%対4.0%、無病生存87.2%対83.4%とロボット群が良好。全生存overall survival (OS) 全生存(overall survival (OS))overall survival (OS)(全生存) に有意差なし | 選択された非転移性直腸癌 rectal cancer 直腸癌(rectal cancer) rectal cancer(直腸癌) での結果。施設・術者operator (person performing the procedure) 術者(operator (person performing the procedure))operator (person performing the procedure)(術者) の経験、患者背景、他臓器への一般化の限界を踏まえる12 |
また、「ロボット支援手術robot-assisted surgery ロボット支援手術(robot-assisted surgery)robot-assisted surgery(ロボット支援手術) の学習曲線 learning curve 学習曲線(learning curve) learning curve(学習曲線) は腹腔鏡より常に短い」とも限らない。未経験術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) を対象とした手術3件・シミュレーション16件の系統的レビューでは、ロボット支援大腸切除 colectomy 大腸切除(colectomy) colectomy(大腸切除) の学習曲線 learning curve 学習曲線(learning curve) learning curve(学習曲線) は課題や術式により腹腔鏡より短い場合と同等の場合があり、一律に短いとは言えないと結論 conclusion 結論(conclusion) conclusion(結論) づけられている13。
腹腔鏡以外の低侵襲アプローチとの比較
低侵襲治療minimally invasive treatment 低侵襲治療(minimally invasive treatment)minimally invasive treatment(低侵襲治療) には腹腔鏡やロボット支援手術 robot-assisted surgery ロボット支援手術(robot-assisted surgery) robot-assisted surgery(ロボット支援手術) だけでなく、胸腔鏡thoracoscopy胸腔鏡(thoracoscopy)thoracoscopy(胸腔鏡)・管腔内intraluminal 管腔内(intraluminal)intraluminal(管腔内) 内視鏡・画像下治療interventional radiology 画像下治療(interventional radiology)interventional radiology(画像下治療) も含まれる。病態と解剖に応じて使い分ける。
| 手法 | アクセス | 代表例 |
|---|---|---|
| 胸腔鏡thoracoscopy 胸腔鏡(thoracoscopy)thoracoscopy(胸腔鏡) 手術 | 胸壁ポート | 肺切除lung resection肺切除(lung resection)lung resection(肺切除)、胸膜生検pleural biopsy胸膜生検(pleural biopsy)pleural biopsy(胸膜生検)、胸腺摘出thymectomy胸腺摘出(thymectomy)thymectomy(胸腺摘出)、気胸手術 |
| 消化管内視鏡 | 自然孔から管腔内 intraluminal管腔内(intraluminal) intraluminal(管腔内) | ポリープ切除polypectomyポリープ切除(polypectomy)polypectomy(ポリープ切除)、止血、内視鏡的粘膜切除endoscopic mucosal resection (EMR)内視鏡的粘膜切除(endoscopic mucosal resection (EMR))endoscopic mucosal resection (EMR)(内視鏡的粘膜切除)、内視鏡的粘膜下層 submucosa 粘膜下層(submucosa) submucosa(粘膜下層) 剥離 |
| ERCP | 十二指腸乳頭duodenal papilla 十二指腸乳頭(duodenal papilla)duodenal papilla(十二指腸乳頭) から胆膵管 | 総胆管結石common bile duct stones 総胆管結石(common bile duct stones)common bile duct stones(総胆管結石) 除去、胆道ドレナージbiliary drainage胆道ドレナージ(biliary drainage)biliary drainage(胆道ドレナージ)、ステント留置stentingステント留置(stenting)stenting(ステント留置) |
| 画像下治療interventional radiology画像下治療(interventional radiology)interventional radiology(画像下治療) | 経皮・血管内 | 膿瘍ドレナージabscess drainage膿瘍ドレナージ(abscess drainage)abscess drainage(膿瘍ドレナージ)、動脈塞栓arterial embolism動脈塞栓(arterial embolism)arterial embolism(動脈塞栓)、血管形成、ステントstentステント(stent)stent(ステント)、針生検needle biopsy針生検(needle biopsy)needle biopsy(針生検) |
まとめ
- 腹腔鏡手術laparoscopic surgery 腹腔鏡手術(laparoscopic surgery)laparoscopic surgery(腹腔鏡手術) はトロッカー trocar トロッカー(trocar) trocar(トロッカー) 挿入 → CO₂気腹 pneumoperitoneum気腹(pneumoperitoneum) pneumoperitoneum(気腹) → 直視下under direct vision 直視下(under direct vision)under direct vision(直視下) の操作、という共通の手技フローを持つ低侵襲手術 minimally invasive technique低侵襲手術(minimally invasive technique) minimally invasive technique(低侵襲手術)。
- 利点は疼痛軽減・入院短縮・早期離床early mobilization早期離床(early mobilization)early mobilization(早期離床)・整容性cosmetic outcome整容性(cosmetic outcome)cosmetic outcome(整容性)。2Dでの奥行き判断、制限された触覚、支点効果fulcrum effect 支点効果(fulcrum effect)fulcrum effect(支点効果) を訓練で補う。
- 気腹pneumoperitoneum 気腹(pneumoperitoneum)pneumoperitoneum(気腹) は腹腔内圧上昇 intra-abdominal hypertension 腹腔内圧上昇(intra-abdominal hypertension) intra-abdominal hypertension(腹腔内圧上昇) を介して静脈還流↓・末梢血管抵抗peripheral vascular resistance末梢血管抵抗(peripheral vascular resistance)peripheral vascular resistance(末梢血管抵抗)/血圧↑という血行動態変化 hypovolemia / hemodynamic change 血行動態変化(hypovolemia / hemodynamic change) hypovolemia / hemodynamic change(血行動態変化) を起こし、循環血液量減少hypovolemia 循環血液量減少(hypovolemia)hypovolemia(循環血液量減少) 患者や心肺予備能 cardiopulmonary reserve 心肺予備能(cardiopulmonary reserve) cardiopulmonary reserve(心肺予備能) の乏しい患者で危険となる。
- 心肺予備能cardiopulmonary reserve心肺予備能(cardiopulmonary reserve)cardiopulmonary reserve(心肺予備能)、凝固、癒着、循環の安定性を評価し、安全なアクセスや術野 surgical field 術野(surgical field) surgical field(術野) を確保できなければ別の方法を選ぶ。
- 妊娠も三半期を問わず絶対的禁忌 absolute contraindication 絶対的禁忌(absolute contraindication) absolute contraindication(絶対的禁忌) ではない。妊娠中の虫垂切除 appendectomy 虫垂切除(appendectomy) appendectomy(虫垂切除) では、腹腔鏡と開腹の選び分けに子宮底の高さと術者 operator (person performing the procedure) 術者(operator (person performing the procedure)) operator (person performing the procedure)(術者) の経験を用いる。5
- 胆嚢摘出のCVSは肝胆嚢三角 hepatocystic triangle (Calot triangle) 肝胆嚢三角(hepatocystic triangle (Calot triangle)) hepatocystic triangle (Calot triangle)(肝胆嚢三角) の処理・胆嚢下1/3の剥離・流入構造が2本のみの確認で成立する。不確実な解剖のまま切離しない。
- 既往手術の痕跡が創部から分かりにくいため、病歴聴取Anamnesis 病歴聴取(Anamnesis)Anamnesis(病歴聴取) の重要性が開腹手術よりむしろ高い。
- 腹腔鏡の発展形に単孔式、経自然孔的手術、立体視stereopsis立体視(stereopsis)stereopsis(立体視)、拡張現実augmented reality 拡張現実(augmented reality)augmented reality(拡張現実) がある。ロボット支援手術robot-assisted surgery ロボット支援手術(robot-assisted surgery)robot-assisted surgery(ロボット支援手術) は多関節器具・手ぶれ補正tremor filtration手ぶれ補正(tremor filtration)tremor filtration(手ぶれ補正)・立体視stereopsis 立体視(stereopsis)stereopsis(立体視) で操作を補い、力覚force sense 力覚(force sense)force sense(力覚) は機種による。費用・チーム訓練・術式ごとの臨床成績を含めて適応を決める。
出典
- 1.Circulatory and respiratory complications of carbon dioxide insufflation(Digestive Surgery・2004)CO2気腹の病態生理を総説し、腹腔内圧12mmHg未満の中等度から低圧では循環・呼吸系の変化は一過性かつ軽微で、内臓灌流の低下は腹腔内圧と気腹時間に比例して増大するとした。閲覧 2026-08-26
- 2.Impact of pneumoperitoneum pressure on cardiac output in laparoscopic surgery(BMC Anesthesiology・2025)抄録で確認した。腹腔鏡下結腸直腸癌切除を受けた55〜85歳の50例を気腹圧10・12・14 mmHgの3群へ無作為に割り付け、経食道心エコーで心拍出量を測定した試験である。全群で麻酔導入後および気腹確立後に心拍出量が低下し、気腹開始5分後には14 mmHg群が10・12 mmHg群より有意に低かった。推奨する上限圧そのものは述べていない閲覧 2026-09-21
- 3.Low-pressure versus standard-pressure pneumoperitoneum in laparoscopic cholecystectomy: a systematic review and meta-analysis of randomized controlled trials(Surgical Endoscopy・2022)全文を確認した。待機的腹腔鏡下胆嚢摘出術での気腹圧を比較した無作為化比較試験44件のメタ解析で、入院期間・開腹移行率・合併症率に有意差はなく、術後疼痛と鎮痛薬使用量に有意差が出た(低圧群で肩痛と1日目・3日目の鎮痛薬使用が少ない)。本文は同術式の「標準圧」を従来約15 mmHgとし、また「定型の圧ではなく術野を十分に展開できる最も低い腹腔内圧を用いる」という文言を国際的な指針からの引用として掲げている(この文言は本メタ解析自身の推奨ではない)閲覧 2026-09-21
- 4.Secrets of safe laparoscopic surgery: Anaesthetic and surgical considerations(Journal of Minimal Access Surgery・2010)全文を確認した。腹腔鏡手術に絶対的禁忌は無いとし、肥満・妊娠・開腹手術の既往はいずれも絶対的禁忌ではなく、既往開腹手術で唯一の禁忌は記録された frozen abdomen だと述べる。心肺機能が低下した患者も禁忌ではなく、高リスク同意と厳重なモニタリングを必須とする。安全な手技の要点として、十分な輸液を伴う10〜12 mmHgの低圧気腹、妊婦・既往手術例での open/Hasson 法または視認下トロッカーによる初回ポート作成、妊婦では呼気終末CO₂を25〜33 mmHgに保つことと動脈血ガス分析を挙げる。一方で肥満例では腹壁挙上のため気腹圧が15〜20 mmHgまで上がりうるとも述べており、全例一律の上限値は示していない閲覧 2026-09-21
- 5.SAGES guidelines for the use of laparoscopy during pregnancy(Surgical Endoscopy・2024)全文を閲覧。妊娠中の胆道疾患には非手術的治療より腹腔鏡下胆嚢摘出術を提案(conditional recommendation, very low certainty evidence)、急性胆嚢炎では同じく腹腔鏡下胆嚢摘出術を提案(conditional recommendation, low certainty of evidence)、第3三半期の胆石疝痛に限っては非手術的治療と腹腔鏡下胆嚢摘出術のいずれも考慮してよいとすること(conditional recommendation, expert opinion due to low quality of evidence)、急性虫垂炎には非手術的治療より虫垂切除を提案し「この conditional recommendation は全三半期に適用される」と明記(conditional recommendation, very low certainty of evidence)、術式は子宮底が臍より下なら腹腔鏡下虫垂切除を提案(expert opinion due to low quality of evidence)・臍より上なら腹腔鏡でも開腹でもよく術者の裁量とすること、気腹の作成は open 法が提案されること(expert opinion)を確認した。米国産科婦人科学会の勧告として「妊婦に対して医学的に必要な手術を拒否したり遅らせたりしてはならない。三半期を問わない」を引用していることも確認した閲覧 2026-09-05
- 6.2020 WSES guidelines for the detection and management of bile duct injury during cholecystectomy(World Society of Emergency Surgery(WSES)・2021)PMC8190978の全文を確認。胆嚢摘出時のCVSの使用を推奨し、達成できない困難例では亜全摘などの回避策を検討する。開腹移行自体が胆道損傷を防ぐ根拠はない。胆道損傷の頻度は対象集団と定義で異なる。閲覧 2026-10-12
- 7.Computer-Assisted Surgical Systems(U.S. Food and Drug Administration・2026)2026-09-24更新の公式本文を確認。ロボット支援機器は直接の人間の制御を必要とし、操作台・患者側カート・支持装置からなる。術者と手術室スタッフの機種別訓練、適切な資格・習熟が必要で、機器の機能と疾患の治療成績を分けて評価する。閲覧 2026-10-13
- 8.Meet the da Vinci 5 robotic surgical system(Intuitive・2025)公式製品ページと安全性欄を確認(MAT01676 V4 US 04/2025)。対応器具を用いた力覚フィードバックを備えるため「全機種で力覚なし」は古い。機器仕様の確認に限り、臨床成績の優越性の根拠とはしない。閲覧 2026-10-13
- 9.A Comparison of Laparoscopically Assisted and Open Colectomy for Colon Cancer(New England Journal of Medicine・2004)48施設872例の結腸腺癌患者を対象とした非劣性試験(COST試験)で、腹腔鏡下大腸切除は開腹術と比べ3年再発率(16% vs 18%)・3年生存率(86% vs 85%)に有意差がなく、在院日数(5日 vs 6日)と麻薬性鎮痛薬使用日数が有意に短かった。閲覧 2026-08-26
- 10.2023年版 技術認定取得者のための内視鏡外科診療ガイドライン(日本内視鏡外科学会・2023)大腸領域CQ1のPDF本文を確認。海外の比較試験では結腸癌の長期予後に有意差がなかった一方、本邦のStage II/IIIを対象とした大規模無作為化比較試験では長期成績の統計学的非劣性は示されなかった。術後在院期間などの短期成績は腹腔鏡群で良好と記載する。閲覧 2026-11-02
- 11.Effect of Robotic-Assisted vs Conventional Laparoscopic Surgery on Risk of Conversion to Open Laparotomy Among Patients Undergoing Resection for Rectal Cancer: The ROLARR Randomized Clinical Trial(JAMA・2017)原著抄録を確認。直腸癌471例の試験で開腹移行率8.1%対12.2%の差は有意でなく、断端陽性・周術期合併症などにも有意差なし。長期の腫瘍学的同等性を示した試験としては扱わない。閲覧 2026-10-13
- 12.Robotic vs Laparoscopic Surgery for Middle and Low Rectal Cancer: The REAL Randomized Clinical Trial(JAMA・2025)原著抄録を確認。中国11施設の中・低位直腸癌、遠隔転移なしの試験で1240例を無作為化し1171例を主要解析。3年局所領域再発1.6%対4.0%、無病生存87.2%対83.4%でロボット群が良好だったが、全生存に有意差なし。患者選択・術者・施設・術式の範囲外に一般化しない。閲覧 2026-10-13
- 13.The learning curve in robotic colorectal surgery compared with laparoscopic colorectal surgery: a systematic review(Colorectal Disease・2021)2000年1月〜2021年3月の術者未経験例に関する手術3件とシミュレーション16件の系統的レビューで、ロボット支援大腸切除の学習曲線は術式によりラパロスコピーより短い場合と同等の場合があり、一律にロボットの学習曲線が短いとは言えないとした。閲覧 2026-08-26